Dieser 3D-Drucker baut einen Roboter, der losläuft
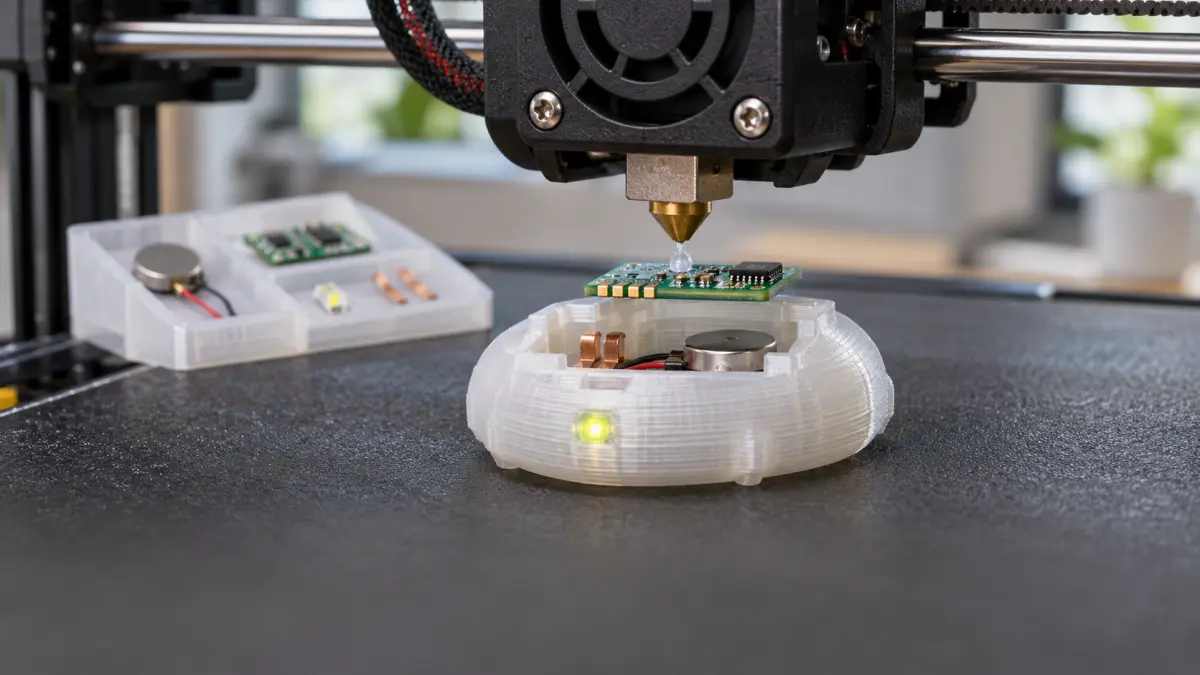
Dieser 3D-Drucker baut elektronische Bauteile gleich mit ein
Ein Forschungsteam nutzt Kunststoff als vorübergehenden Greifer, um Elektronik während des 3D-Drucks einzusetzen. Ein kleiner Roboter zeigt, was damit möglich ist: Nach dem Abkühlen bewegt er sich vom Druckbett.
Stand: 15. November 2026
Ein 3D-Drucker fertigt einen kleinen Roboter, setzt dessen Elektronik ein und schließt zum Schluss den Stromkreis. Der Motor beginnt zu vibrieren, eine LED leuchtet. Sobald das Druckbett abgekühlt ist und sich das Objekt löst, bewegt sich der Roboter selbstständig weiter. So beschreibt ein Forschungsteam des Hasso-Plattner-Instituts in Potsdam und der University of Bristol eine Demonstration seines Verfahrens „Print & Place“.
Die Arbeit von Oliver Child, Patrick Baudisch und Mike Fraser gehört zur Fachkonferenz UIST 2026, die vom 2. bis 5. November in Detroit stattfand. Ihr Ansatz verbindet den schichtweisen Aufbau eines Kunststoffgehäuses mit der Montage vorbereiteter Elektronik. Dafür braucht der verwendete Drucker keinen zusätzlichen Greifarm.
Ein Kunststofftropfen übernimmt das Greifen
Das Verfahren nutzt einen FDM-Drucker. Solche Geräte schmelzen Kunststoff und tragen ihn durch eine Düse schichtweise auf. Bei „Print & Place“ bekommt das Material eine weitere Aufgabe: Eine kleine Portion haftet nach dem Abkühlen an einem bereitgelegten Bauteil. Über diese Verbindung kann der Druckkopf das Teil aufnehmen, transportieren und an der vorgesehenen Stelle absetzen.
Anschließend druckt die Maschine weiter und bettet die eingesetzten Teile in die wachsende Struktur ein. Auch vorbereitete Leiterbahnen und elektrische Verbindungen werden während des Ablaufs platziert.
Die Elektronik selbst entsteht dabei nicht aus dem Druckmaterial. Motoren, Batterien und andere Komponenten müssen bereits vorhanden sein. Der Drucker übernimmt ihre Anordnung und Einbettung.
Die Vorbereitung bleibt Handarbeit
Vor dem Start müssen Nutzer das Objekt und seine Elektronik planen. Das Forschungsteam hat dafür eine Erweiterung für die Konstruktionssoftware Rhino entwickelt. Sie erzeugt auch eine passende Bauteilablage und bereitet die Bewegungen für das Aufnehmen und Einsetzen vor.
Diese Ablage wird gedruckt und anschließend von Hand bestückt. Erst dann kann die Maschine die vorgesehenen Teile während des Fertigungsprozesses abholen. Das Verfahren automatisiert damit einen vorbereiteten Montageablauf.
Für die elektrischen Kontakte beschreibt die Publikation durch Kunststoff gesicherte Pressverbindungen. Leitende Elemente werden an den Kontaktstellen angedrückt und mechanisch gehalten. Der Kunststoff stabilisiert die Verbindung; den Strom führen die eingesetzten Leiter.
Warum der Roboter vom Druckbett läuft
Der vorgeführte Roboter enthält unter anderem ein Vibrationsmotormodul, eine LED und zwei Knopfzellen. Im letzten automatisierten Montageschritt setzt der Drucker ein leitendes Element ein, das den Stromkreis schließt.
Damit beginnen Motor und LED zu arbeiten. Zunächst haftet das Objekt allerdings noch auf dem beheizten Druckbett. Erst beim Abkühlen lässt diese Haftung nach. Die Vibrationen ermöglichen es dem Roboter dann, sich zu lösen und fortzubewegen. Das in der Projektbeschreibung verwendete „Laufen“ beruht bei diesem Modell auf Vibrationen.
Als weitere Anwendung zeigt das Team einen leuchtenden Kühlschrankmagneten. Beide Beispiele veranschaulichen, wie sich ein gedrucktes Gehäuse und vorbereitete Elektronik in einem Fertigungsablauf zusammensetzen lassen.
Noch keine verlässliche Funktion für jeden Drucker
Die technischen Versuche der Publikation wurden auf einem Prusa XL mit einer 0,4-Millimeter-Düse durchgeführt. Obwohl der Ansatz ohne Hardwareumbau auskommt, belegt die Untersuchung damit keine zuverlässige Funktion auf beliebigen handelsüblichen FDM-Druckern.
Das Team beschreibt mehrere Fehlerquellen: Teile können beim Aufnehmen liegen bleiben, versetzt eingebaut werden oder unzureichenden elektrischen Kontakt erhalten. Temperatur, Kunststoffmenge und Bauteilgeometrie beeinflussen den Ablauf.
Beim Roboter waren ungefähr zehn Überarbeitungen nötig, bis eine zuverlässig funktionierende Ausführung erreicht war. Dabei handelte es sich um aufeinanderfolgende Änderungen an Konstruktion und Prozess, nicht um zehn Wiederholungen desselben unveränderten Druckauftrags.
Auch die Wartung ist ungelöst. Sind Bauteile und Leiter vollständig im Kunststoff eingeschlossen, werden Fehlersuche und Austausch schwierig. Eine elektrische Prüfung während der Fertigung gehört nach Angaben der Autoren bislang nicht zum Arbeitsablauf. Für den Alltag bleibt deshalb eine konkrete Aufgabe: Fehler erkennen, bevor die Elektronik im Gehäuse verschwindet.
Quellen und Transparenz
- Hasso-Plattner-Institut: Print & Place: Using a 3D Printer for the Assembly of Electronic Devices, undatierte Projektseite, abgerufen am 15. November 2026. Primärquelle des beteiligten Forschungsteams mit Beschreibung und Demonstrationsmotiven.
- Oliver Child, Patrick Baudisch und Mike Fraser: Print & Place: Using a 3D Printer for the Assembly of Electronic Devices, 2026. Wissenschaftliche Originalpublikation zur UIST 2026, 2.–5. November, Detroit. Grundlage der technischen Details, Versuchsbedingungen und Einschränkungen.
Die beschriebenen Ergebnisse stammen aus der Forschungsarbeit des beteiligten Teams. Eine unabhängige Nachprüfung wurde für diesen Beitrag nicht vorgenommen. Eine deutsche Erstveröffentlichung oder besonders hohe Publikumsresonanz wird nicht behauptet.
🔔 Unabhängiger Journalismus lebt von Reichweite. Folgen Sie auf X, Linkedin oder Instagram und bleiben Sie informiert